


г. Москва Раменский бульвар 1 («Кластер Ломоносов»)
Посещение по предварительной записи
Пн - ПТ: 11:00 - 19:00
Посещение по предварительной записи
Пн - ПТ: 11:00 - 19:00


AgileX Piper - робот манипулятор
Артикул:
Артикул:
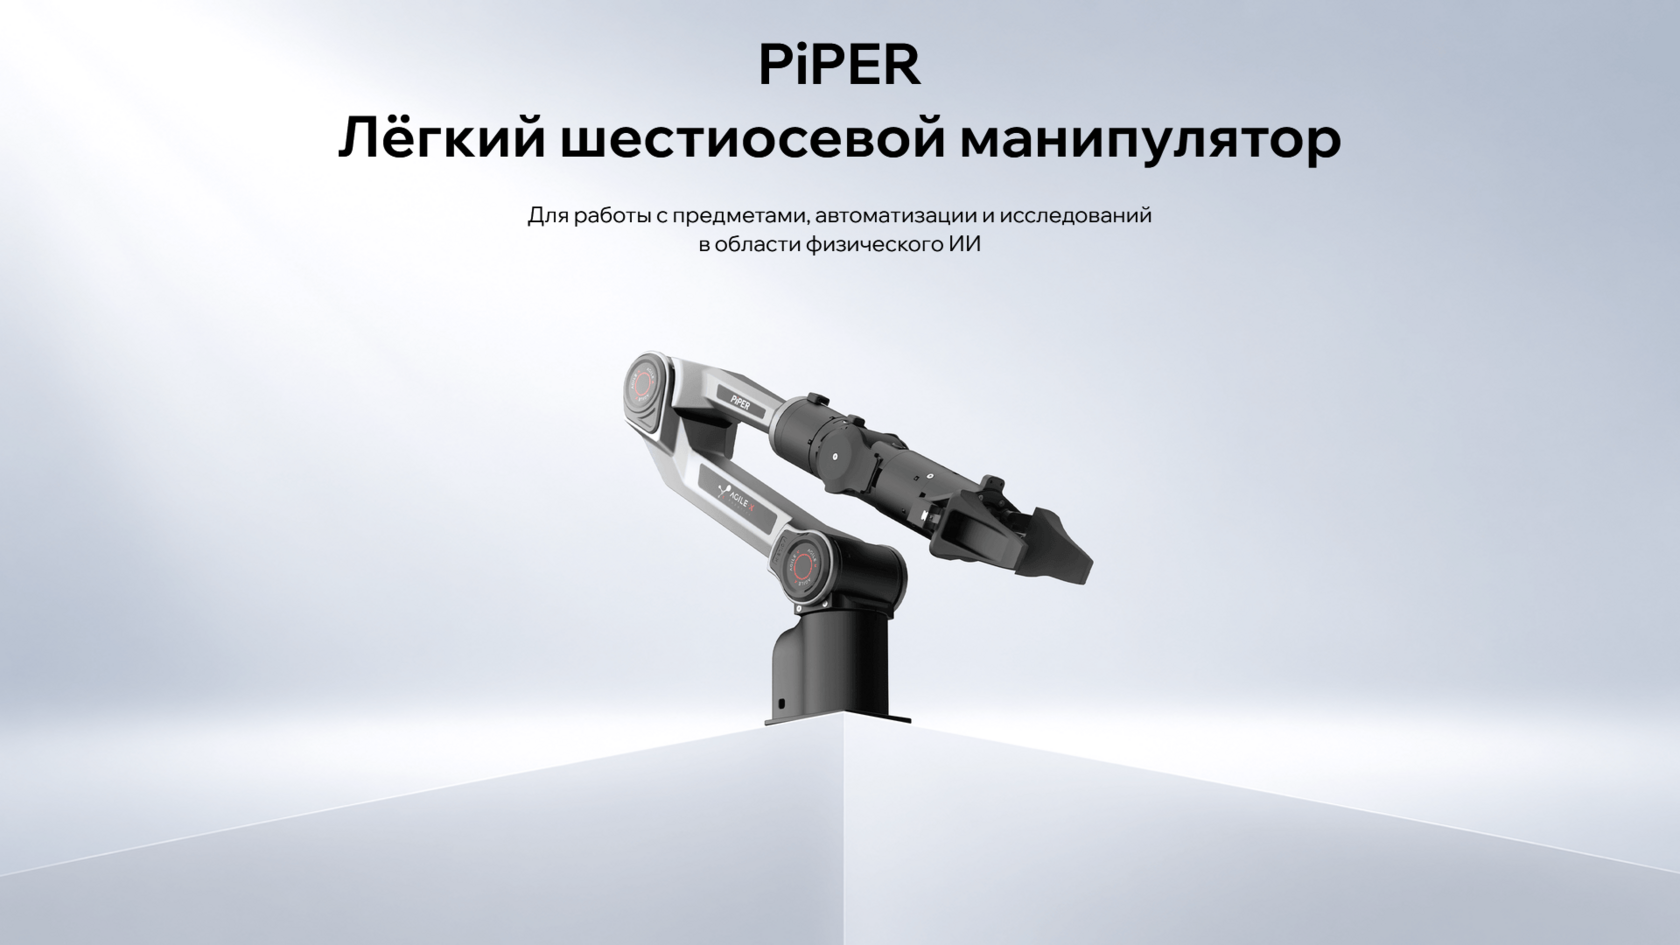
AgileX PiPER — лёгкий шестиосевой роботизированный манипулятор для исследований, обучения и прототипирования. При массе 4,2 кг он рассчитан на полезную нагрузку 1,5 кг, имеет рабочий радиус 626 мм и повторяемость позиционирования ±0,1 мм
Версия:

Доставим за 40 дней

Гарантия производителя - 12 месяцев
Стоимость:
11 800 000 руб.
Доступен под заказ.

Робот манипулятор AgileX Piper – Описание
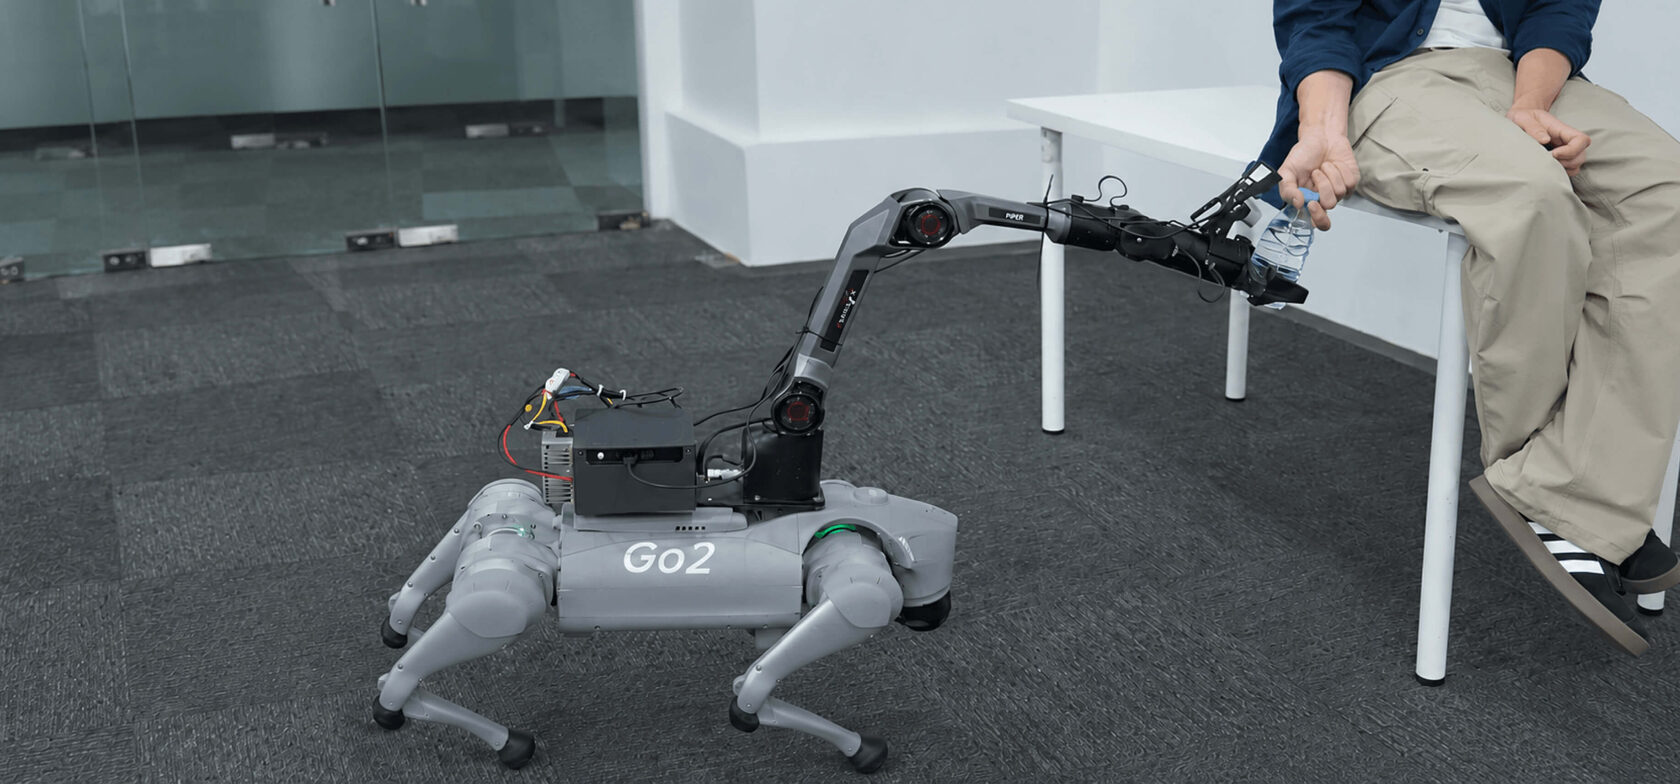
AgileX PiPER подходит для разработки и проверки алгоритмов захвата, перемещения предметов и планирования траекторий. Манипулятор можно закрепить на рабочем столе или установить на мобильное шасси либо робота-собаку для экспериментов с манипуляцией в движении.
Траекторию можно задать вручную, направляя манипулятор, а затем воспроизвести записанное движение. Для программного управления доступны Python SDK, ROS 1 и ROS 2. Встроенный контроллер упрощает подключение, а обмен данными идёт по шине CAN.
Траекторию можно задать вручную, направляя манипулятор, а затем воспроизвести записанное движение. Для программного управления доступны Python SDK, ROS 1 и ROS 2. Встроенный контроллер упрощает подключение, а обмен данными идёт по шине CAN.
4.2 кг
вес
1.5 кг
грузоподъёмность
626 мм
рабочий радиус
±0.1 мм
точность
Лёгкий манипулятор для захвата и сборки
Настольный манипулятор PiPER весит 4,2 кг и рассчитан на полезную нагрузку 1,5 кг. Его легко переносить и устанавливать на рабочем месте для захвата деталей и выполнения сборочных операций.
Шесть степеней свободы и точность для исследований
Повторяемость позиционирования ±0,1 мм позволяет использовать PiPER для изучения сложных движений, проверки алгоритмов и воспроизведения записанных траекторий. Манипулятор подходит для многократных испытаний и последовательной доработки алгоритмов.
Открытая платформа для разработки
PiPER поддерживает ручное обучение движениям, воспроизведение записанных траекторий и управление с компьютера. Для разработки доступны Python SDK, ROS 1 и ROS 2, а также модель URDF. Совместимость с Gazebo и Isaac Sim позволяет проверять движения в симуляции и переносить отработанные алгоритмы на реальный манипулятор.
Прочная конструкция для стабильной работы
Каркас из алюминиевого сплава и полимерный корпус обеспечивают прочность манипулятора и устойчивость к помехам. Встроенный контроллер упрощает прокладку кабелей и подключение PiPER на рабочем месте.
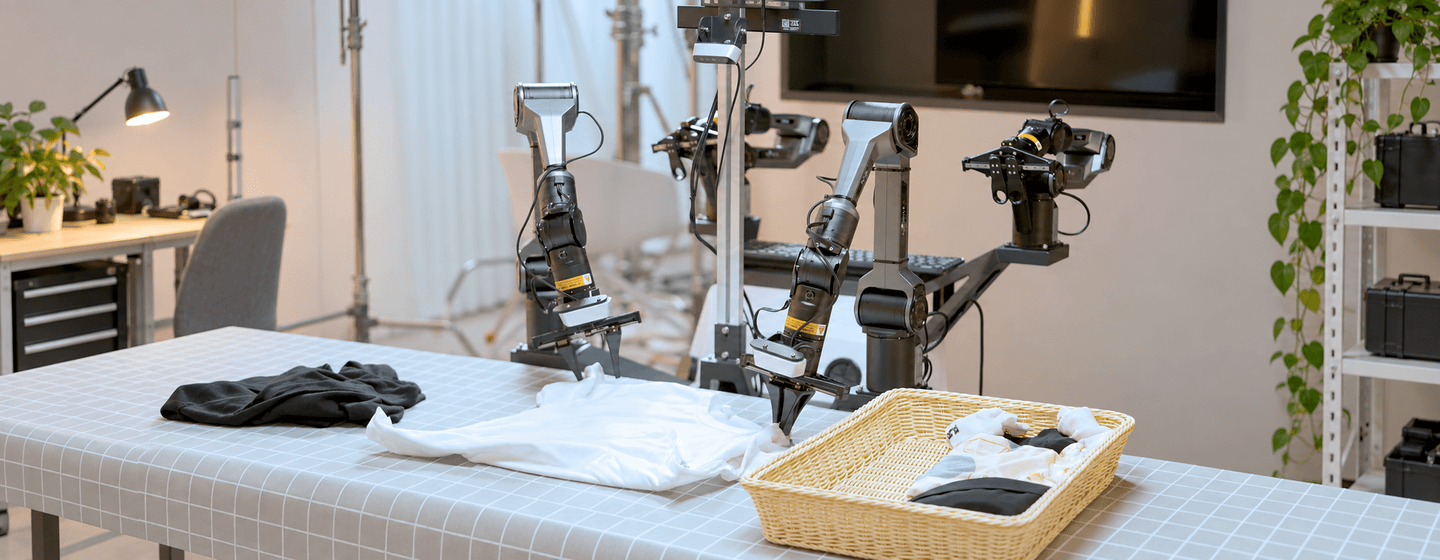
Манипулятор Piper в действии
Интеграция в робототехнические системы
PiPER можно установить на мобильную платформу для захвата и перемещения предметов и выполнения задач в меняющейся обстановке
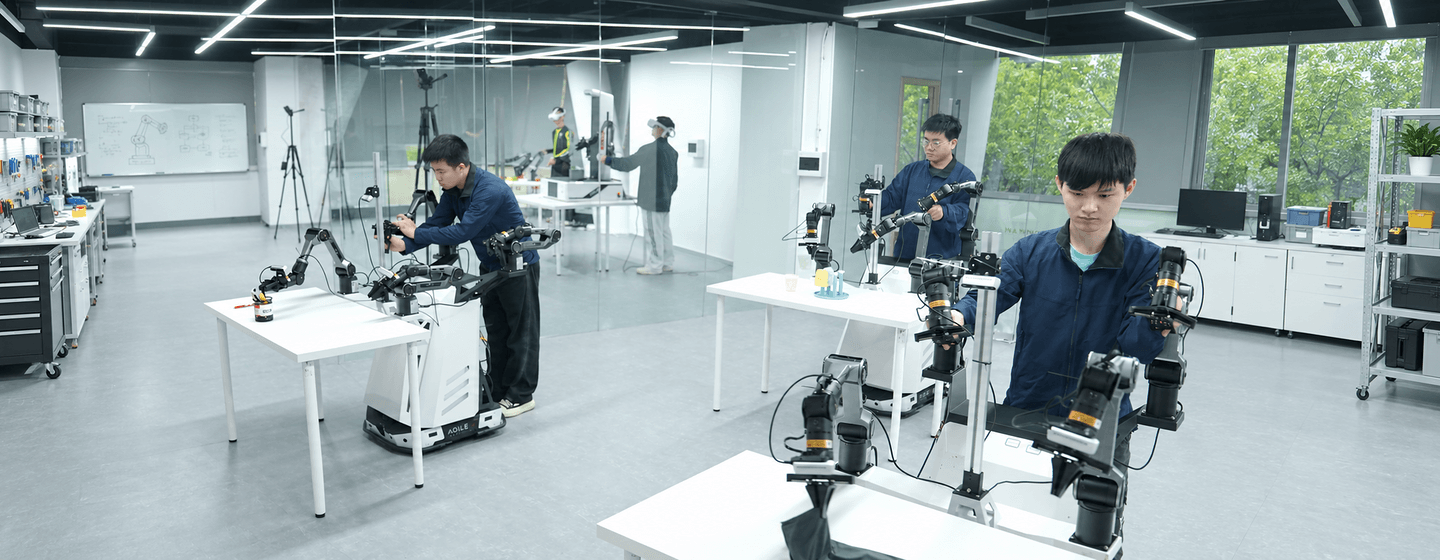
Масштабируемый сбор данных с роботов
Специальная среда позволяет собирать данные о работе роботов в реальных условиях. Эти данные используются для обучения физического ИИ, создания наборов данных для робототехники и исследований по переносу навыков из симуляции на реальные роботы
Исследования в области физического ИИ
В связке с системами машинного зрения и моделями VLA PiPER самостоятельно выполняет задачи в реальной среде, демонстрируя возможности воплощённого ИИ.

Piper X
Грузоподъёмость:
1.5 кг
Рабочая область:
669 мм
Масса робота:
4.5 кг

Piper L
Грузоподъёмость:
1.5 кг
Рабочая область:
750 мм
Масса робота:
4.5 кг

Piper H
Грузоподъёмость:
2 кг
Рабочая область:
636 мм
Масса робота:
4.5 кг
Робот манипулятор AgileX Piper – Характеристики
Доставка из Китая
Если товар отправляется непосредственно из нашего офиса в Китае, время доставки составляет не менее 21 рабочего дня. Мы можем доставить его прямо к вам или получить в Москве и переотправить по всей России удобным для вас способом.
Самовывоз
В случае, если товар в наличии, вы можете забрать его самостоятельно с нашего склада, располагающемуся по адресу:
Москва, Раменский бульвар 1
Москва, Раменский бульвар 1
Робот манипулятор AgileX Piper – Доставка и оплата
Доставка со склада в Москве
Для организации доставки по территории России и государствам СНГ мы сотрудничаем с проверенными перевозчиками. Расчет стоимости доставки производится нашим менеджером индивидуально после подтверждения заказа.
Fourier GR-3 - Робот гуманоид
fourier03
18990000
р.
р.
Новостей пока что нет
Робот манипулятор AgileX Piper – Новости, статьи, обзоры
Оставьте заявку и мы перезвоним вам в течение 30 минут.
Нужна помощь?
